- スマートシティ/モビリティ事業 HOME
- ユースケースで探す
-
製品・サービスで探す

- イベント・
セミナー -
事例・コラム
- お問い合わせ
点群データとは何か
近年、点群データの活用が注目されています。
点群データとは、座標データをもつ点の集合で表現したデータです。今まで3Dの表現方法としては、ワイヤーフレーム、サーフェス、ソリッド、メッシュなどがありました。それぞれ3D CADやCAEでよく用いられていますが、点群データが注目されてきたのは、センサーの発展が要因として挙げられます。例えば自動運転に用いられるセンサーのLiDARは、半径100m以上の周囲360°の点群データを1秒間に10~20フレームで取得できます。それらを空間認識として活用し、物体の検知や識別を行い、障害物回避に用いたり、環境地図として活用して自己位置推定や経路生成・追従といったことを行い、まさに黎明期の自動運転のしくみがこのセンサーによって可能になったと言っても過言ではありません。
その他、ToFカメラやステレオカメラと言ったセンサーでも点群データは取得可能ですが、その精度や測定距離はLiDARが群を抜いています。
自動運転にとどまらない、点群データの活用領域
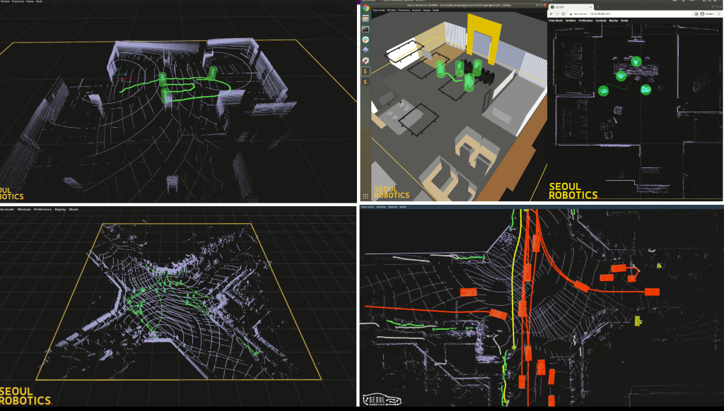
点群データの活用は、上述の自動運転だけでなく、人や車などの監視にも応用され、人流分析や交差点監視など、さまざまな場所へ応用が検討されています。弊社でも、世界中のLiDARメーカーやPerceptionサプライヤーとのつながりによって、企業や自治体のニーズ・課題に対してソリューションを提供しています。
Ouster社 BlueCity
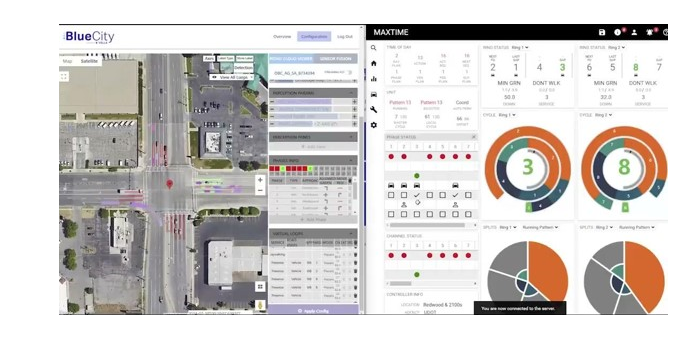
米国のLiDARメーカーのOuster社は、自社の広範囲回転式LiDARを用い、最適な認識を行い、且つ交通環境の分析機能も備えた『BlueCity』というツールを提供しています。
米国やその他の国で多くの導入実績があり、交通インシデントの記録やヒートマップでの危険度表示、交通量に応じた信号機の切り替えなども実施しています。
Vueron社 Copilot
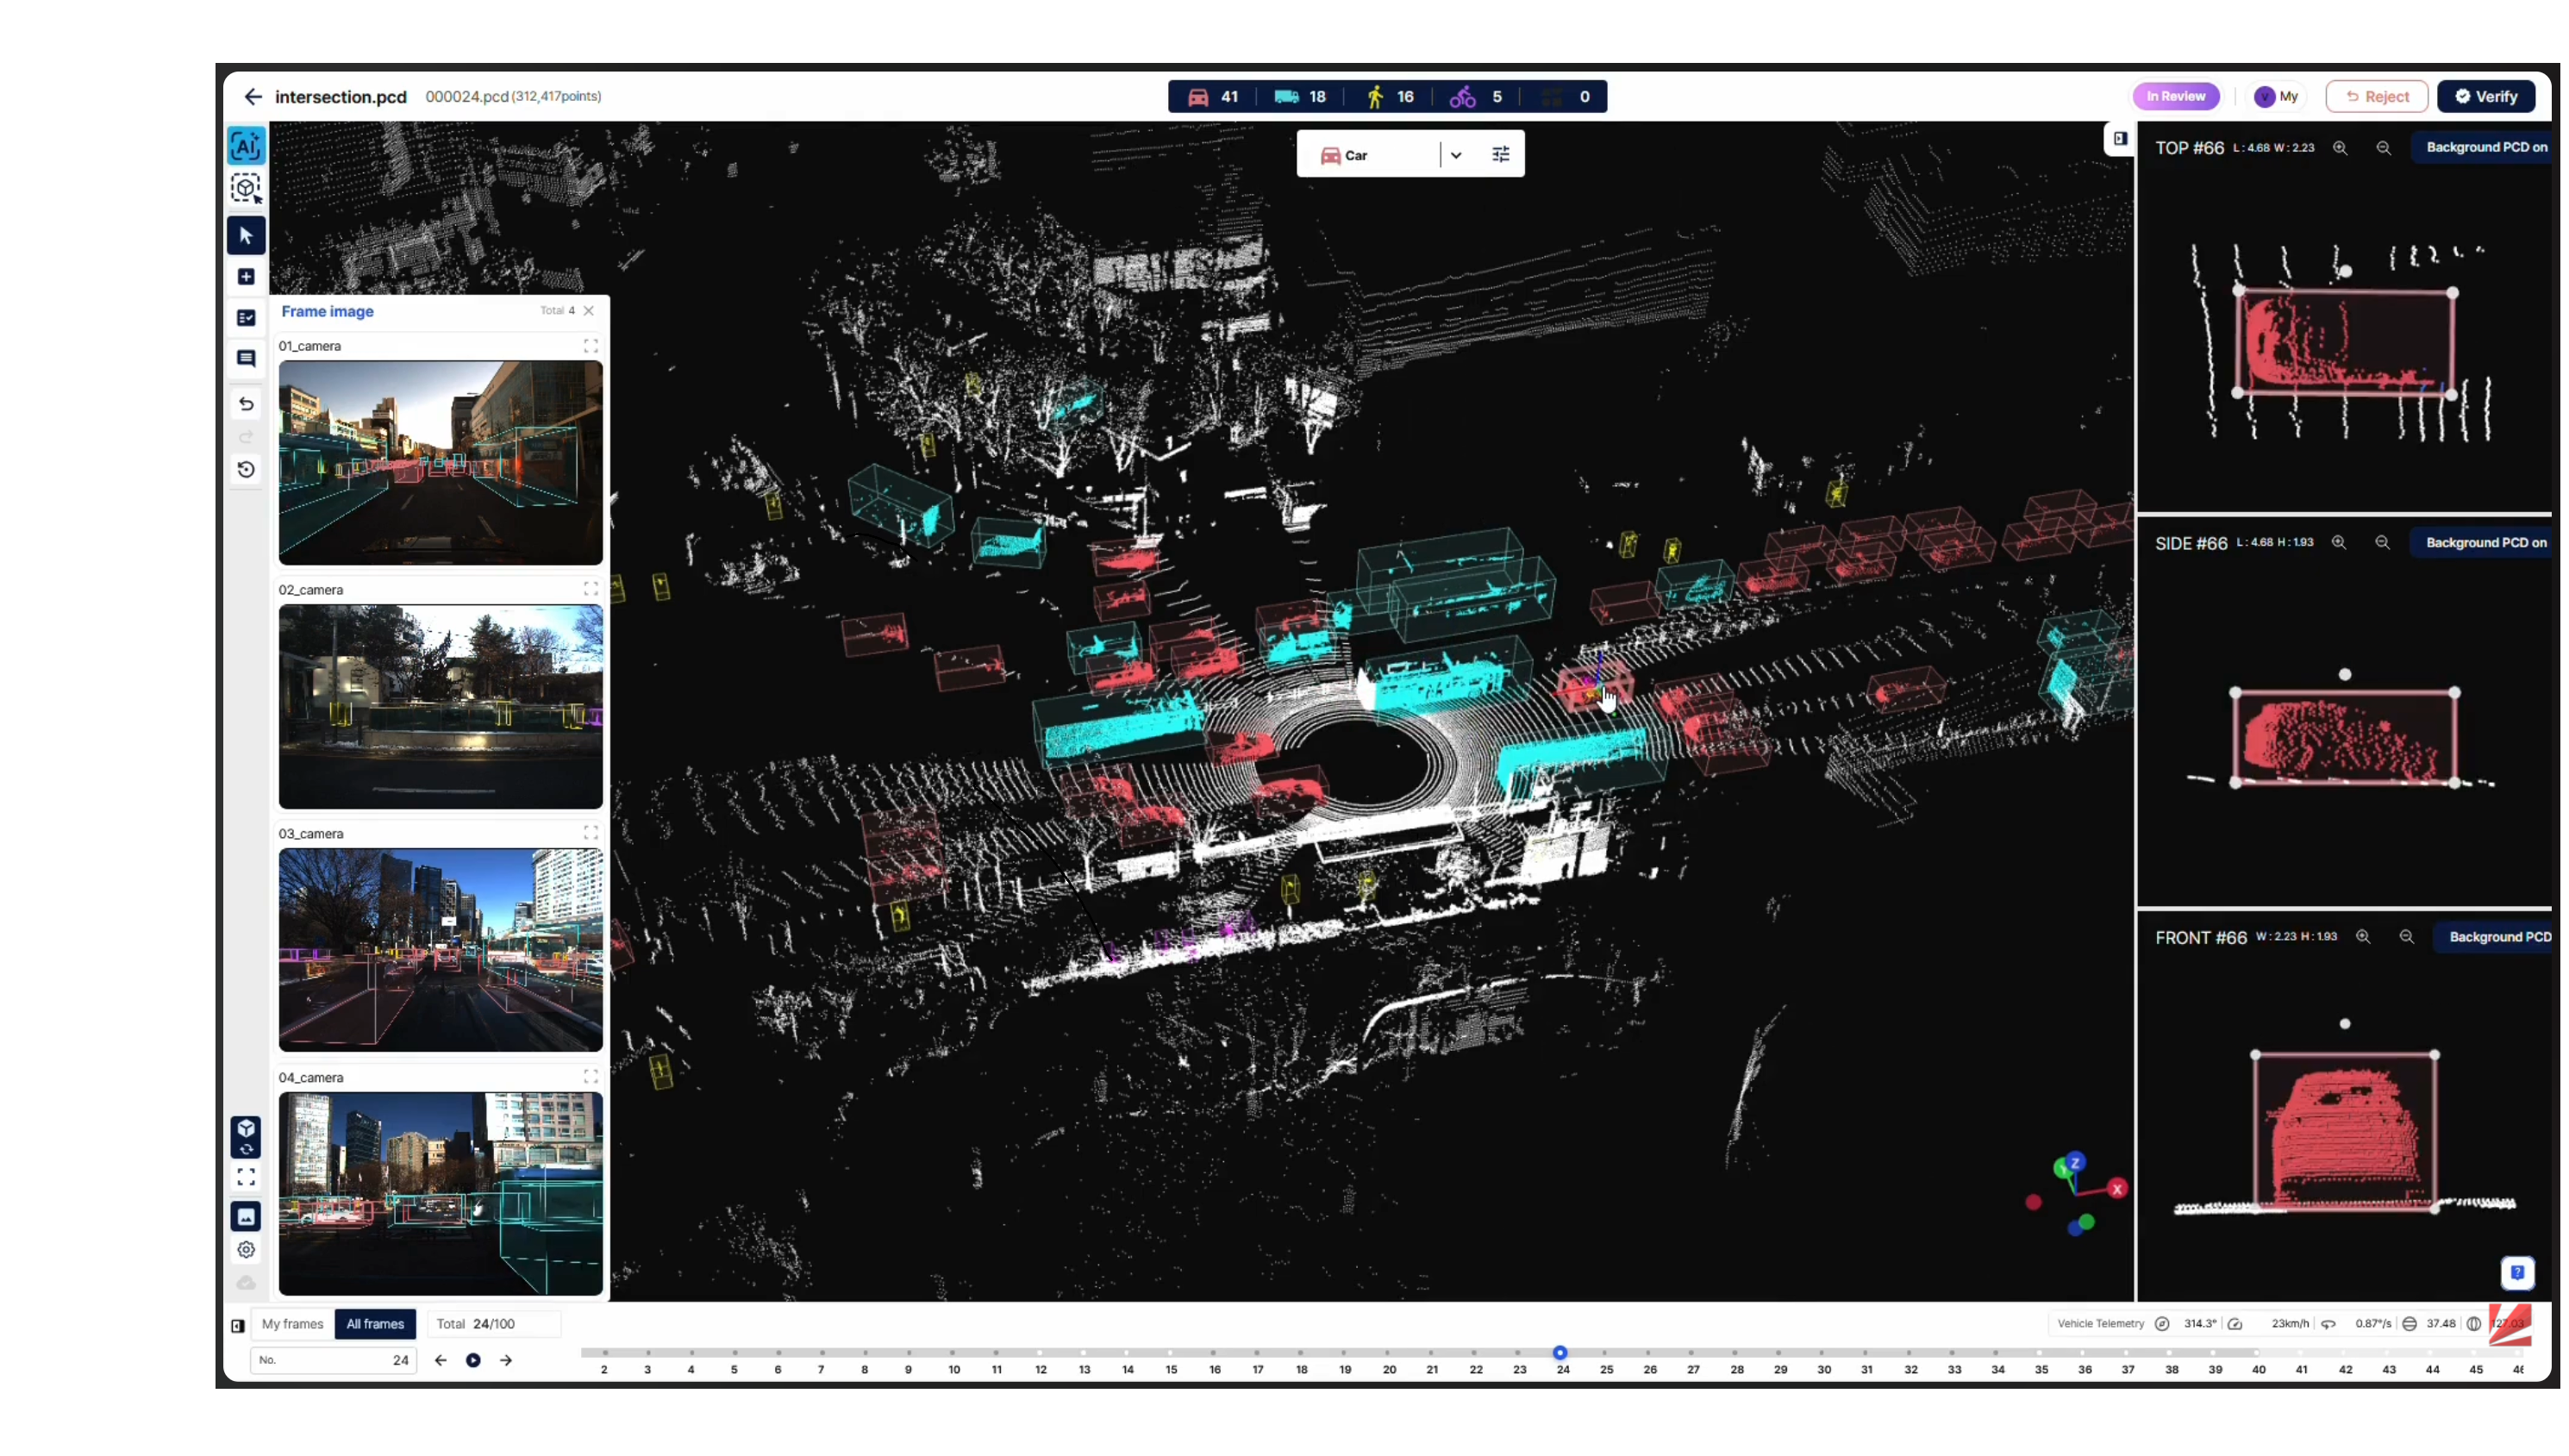
韓国のスタートアップのVueronは、韓国や米国で単一LiDARのみでの自動運転走行許可を取得した初の企業で、実環境シナリオでの技術検証に多くの実績を持っています。彼らのPerception技術は、自動車向けにとどまらず、インフラにも活用されています。
彼らのソリューションは、LiDARの種類に制限は無く、ご希望のコストや用途、設置環境に応じ、最適な組み合わせでのソリューション提供が可能です。
建設・インフラ分野で加速する点群活用
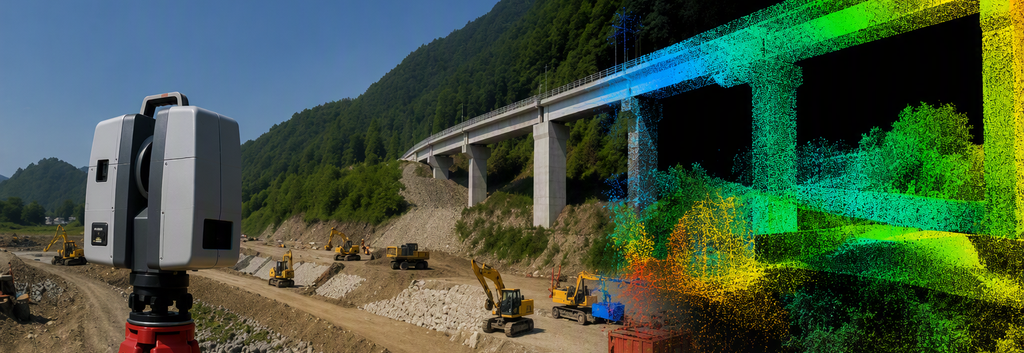
近年のデジタル技術の進展に伴い、点群データの活用が建設・インフラ分野を中心に急速に拡大しています。特に日本では、国土交通省が推進する「i-Construction」や「BIM/CIM」の取り組みにより、三次元データを基軸とした業務プロセスの変革が進められており、点群データはその基盤技術として位置付けられています。
まず建設分野では、ドローンやレーザースキャナーにより取得した点群データを用いた測量や出来形管理が一般化してきています。従来の手作業中心の測量に比べて、短時間で広範囲かつ高精度なデータ取得が可能となり、生産性・安全性向上に大きく寄与しています。また、点群を三次元モデル(BIM/CIM)に変換する「Scan-to-BIM」の活用により、設計と施工の整合確認や施工進捗の可視化が容易になり、手戻りの削減や品質向上にもつながっています。
さらに、維持管理分野でも活用が進んでいます。橋梁やトンネル、道路附属物などのインフラについて、点群データと台帳情報を組み合わせることで、劣化状況の把握や補修計画の高度化が可能となっています。実際に、道路施設の点群データと管理台帳を統合したシステムの試行では、三次元ビュー上での状況把握や寸法計測が可能となり、維持管理の効率化が確認されています。
また、防災分野においても点群データは重要です。災害時にはドローン等で迅速に地形の三次元データを取得し、被害状況の把握や復旧計画の立案に活用されます。さらに、こうしたデータは他の観測データと統合され、情報共有基盤(SIP4Dなど)を通じて関係機関で共有されることで、広域的な災害対応能力の向上に寄与しています。
点群データ活用における課題
今まで述べた通り、点群の活用が進む一方で、課題も存在します。点群データは容量が大きく取り扱いが難しいため、データ管理や共有の仕組み(CDE:共通データ環境)の整備が不可欠です。また、点群から意味のあるモデルを生成するには専門的な知識やソフトウェアが必要であり、人材不足も課題となっています。さらに、点群と設計モデル(BIM)の整合には、ノイズや欠測などのデータ特性に起因する技術的困難も指摘されています。
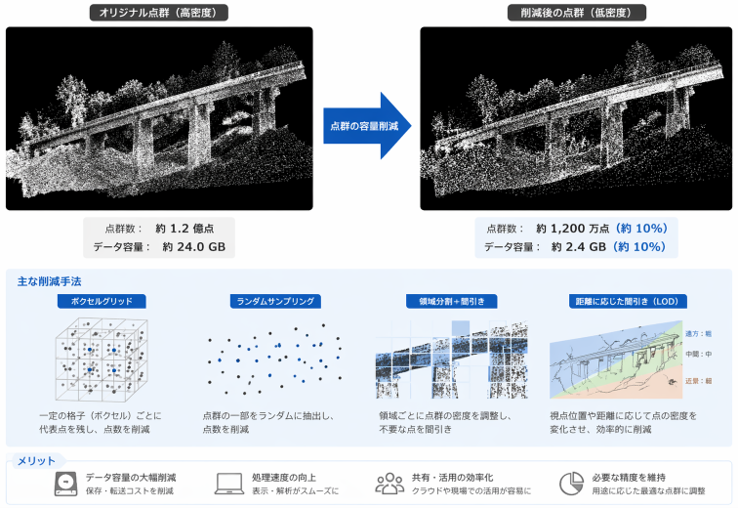
点群データの容量とモデル化の課題を解決するアルゴリズム『AiS-GNG』
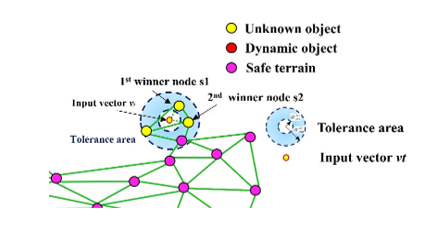
東海林ファジィロボット研究所が提案する「AiS-GNG(Add-if-Silent Rule-Based Growing Neural Gas)」は、上述の課題に有効で、3次元点群データを用いた未知環境認識のための知能化アルゴリズムです。これは、教師なし学習型のニューラルネットワークであるGNG(Growing Neural Gas)を拡張した手法であり、ロボットが事前知識のない対象や環境をリアルタイムに把握することを目的としています。
従来のGNGは、点群データからトポロジー構造(形状のつながり)を学習できる一方で、遠距離の対象やデータ密度が低い領域では十分な表現ができないという課題がありました。これに対しAiS-GNGでは「Add-if-Silent」というルールを導入し、有効な入力データをそのままノードとして追加することで、疎な点群に対しても高密度な構造を生成できるようになっています。
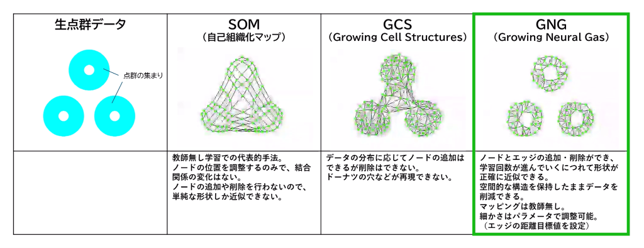
未知の環境をリアルタイムに認識する
この特徴により、カメラやLiDARで取得した点群のみを用いて、未知物体の形状や構造を柔軟に学習することが可能となり、照明条件や事前学習に依存しないロバストな環境認識が実現されます。また、動的環境への拡張では、ノードの移動量を利用して静的物体と動的物体を識別する手法も提案されており、より実世界に近い状況への対応が進んでいます。
つまり、点群から意味のあるモデルを生成するのに非常に有効な手法ということです。
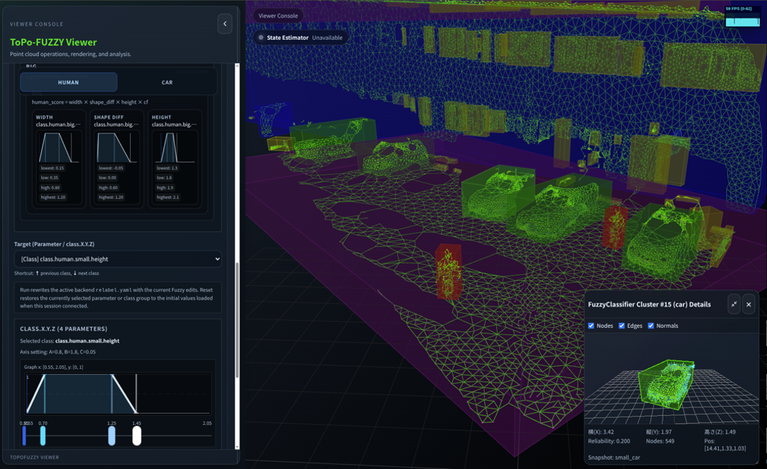
東海林ファジィロボット研究所では、これらの機能をより直感的に使えるように、WebブラウザベースのGUIを用意しています。これを用いれば、AiS-GNGで処理されたノードとエッジでメッシュのように表現された空間や、その中の移動体や人・車といったあらかじめ識別対象になっているものを抽出し、それをサブウィンドウで表示することもできます。また、AiS-GNGのクラスタリングによって抽出された点群クラスタも出力できるので、抽出した物体のノードとエッジ、点群といったさまざまな表示が可能です。従来はLiDARなどで得られた点群をそのままデータバスやネットワークに載せるとその帯域が問題になっていましたが、移動物体など注目している物体の点群だけ送ることにより、通信容量の削減が期待できます。
注目物体を残す、賢いデータ容量削減
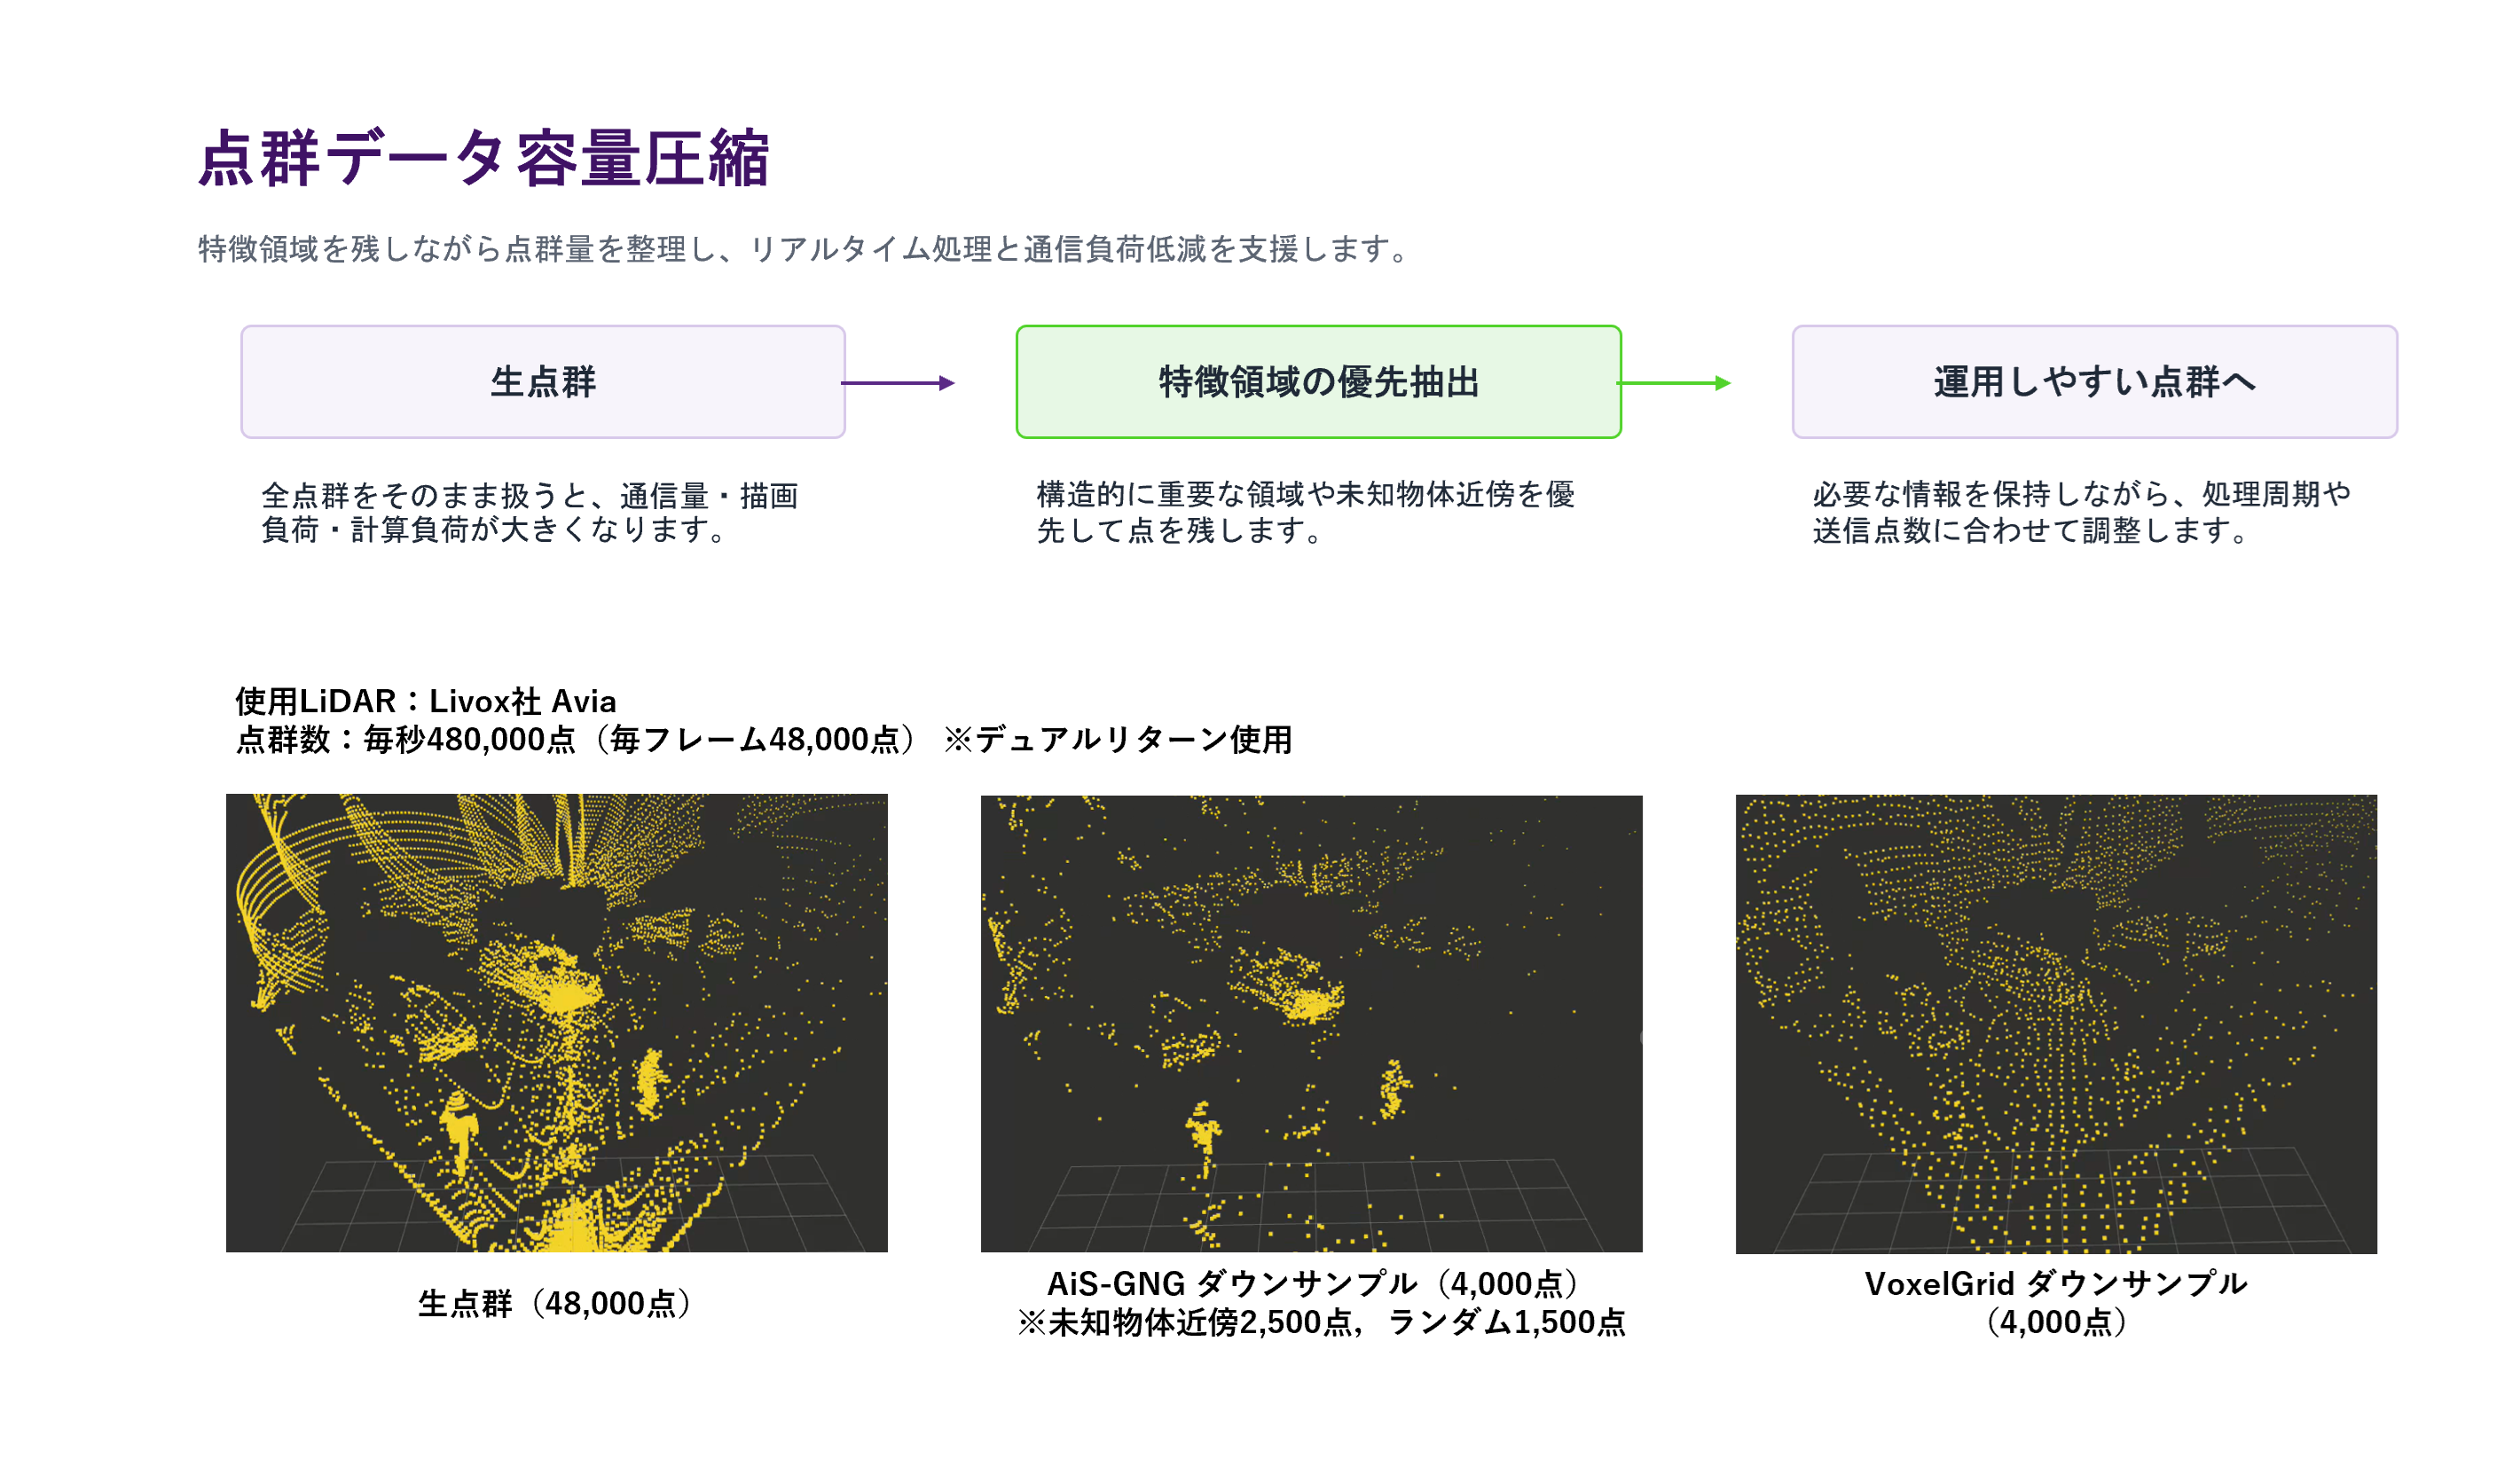
さらに、物体以外の背景(壁や床など)の点群の容量を削減したり、物体の点群だけを抽出することにより、上記で課題であった容量削減が可能となります。
従来のボクセルグリッドフィルターは、空間上に均一になるように点群を間引いてしまうため、容量は削減できるものの注目したい物体の点群容量まで削減してしまいますが、AiS-GNGのダウンサンプリングフィルターでは、注目したい移動物体などの点群の容量は落とさず、壁や床などの点群容量は減らすといったことが可能です。
さらに、彼らの提供するGUIを用いれば、全体的な点群の容量をどれくらい落とすか、均一に容量を落とす/背景を中心に容量を落とすかの2つのスライドバーで、最適なダウンサンプリングパラメータをリアルタイムで実行できます。
点群活用を支える基盤技術としての期待
このようにAiS-GNGは、点群ベースで環境を理解するための基盤技術として、移動ロボットやサービスロボットの自律行動における知覚システムの高度化に寄与することが期待されています。