- スマートシティ/モビリティ事業 HOME
- ユースケースで探す
-
製品・サービスで探す

- イベント・
セミナー -
事例・コラム
- お問い合わせ
SDVを支える、
車載ソフトウェアの開発を加速する。
アーキテクチャ検討から、OS・通信ミドルウェア、仮想環境での検証、ソフトウェア品質の向上まで。
SDV(Software Defined Vehicle)、そしてAI-Defined Vehicle(AIDV)へと進化する車載ソフトウェアの設計・実装を、ワンストップで支援します。
開発フェーズで直面する課題
自動運転・先進運転支援システムの開発には、複数の専門技術とサプライヤーとの連携が必要です。フェーズごとに異なる課題があります。
柔軟なアーキテクチャ開発
SDVに向けて、変化に対応できる車載アーキテクチャへ移行したいが、通信やOSの検討に時間と専門性が必要になる。
開発期間の短縮
搭載機能が増えるなか、開発・検証の工数を抑えて、市場投入までの期間を短縮することが求められる。
シフトレフト
不具合を後工程で見つけると手戻りが大きい。上流の段階でソフトウェアの品質を確認し、問題を早期に見つけたい。
開発に関わる全工程を一貫支援
SDVの開発では、アーキテクチャの検討から開発プロセスの改善、品質向上、実装まで、幅広い専門性が求められます。マクニカは、半導体・ソフトウェア・クラウド環境の知見を活かし、開発の各段階に伴走して支援します。
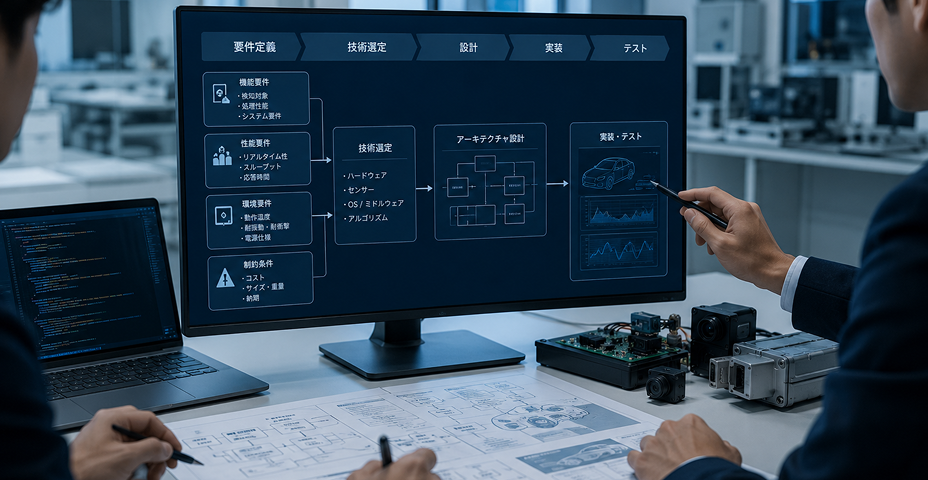
次世代アーキテクチャ検討&実証支援
通信のアーキテクチャPoC検討支援、プロトタイプ構築支援
開発プロセス変革・短縮支援
クラウド仮想環境、CI/CDなどによる開発プロセス改善
ソフトウェア品質向上伴走支援
ソフトウェアエージング解析による不具合の市場流出削減
ソフトウェア開発支援
リアルタイムOS、DDS、半導体知見を活かした実装支援
SDVを支える技術・ソリューション
車載OS、通信ミドルウェア、バーチャルセンサーなど、SDVの開発を支える技術をご提供します。
開発領域別ラインナップ
車載ソフトウェアの開発領域に応じて、必要な技術・ツールを組み合わせてご提供します。
車両EEアーキ開発
- RTI(DDS)
- Remotive Labs(仮想ECU統合テスト)
AD/ADAS開発
- QNX(RTOS)
- RTI(DDS)
IVI開発
- QNX(RTOS)
- Profilence(SWエイジング解析)
コネクテッド開発
- Sibros(OTA)
- COMPREDICT(Virtual sensor)
開発環境向け
- Remotive Labs(仮想ECU統合テスト)
- Profilence(ソフトウェアエージング解析)
マクニカの支援の特長
SDVの開発を、技術と支援の両面から支えます。
半導体・ソフトウェアの知見
半導体の知見を活かし、OS・通信ミドルウェアの実装から検証まで支援します。
領域横断の技術組み合わせ
車両EEアーキ、AD/ADAS、インフォテインメント、コネクテッドなど、領域ごとに必要な技術を組み合わせます。
構想段階からの伴走
アーキテクチャのPoCから、開発プロセスの改善、品質向上まで、各段階を支援します。