- 半導体事業HOME
- マクニカの製品・サービス
-
技術情報

-
イベント・セミナー
- 取扱メーカー
- サポート
- お問い合わせ
- 製品購入はこちら
- 半導体事業のメルマガ登録


 条件を指定して絞り込む
現在2242件がヒットしています。check
本記事では、製造現場の管理者やDX推進責任者向けに、Physical AI導入の判断を行うための実践的な考え方を解説します。
Physical AI導入で最初に整理すべき3つの要素
Physical AIの導入においては、ロボット選定に着手する前に、「対象業務」「データ」「検証の出口」を明確にすることが重要です。
ここでいう「検証の出口」とは、PoC実施後に本番導入へ進むのか、追加検証を行うのか、あるいは中止するのかを判断するための条件を指します。これらを事前に定義しておくことで、PoCが単なる技術検証で終わることを防ぎ、導入判断につながる有効な取組みにできます。
はじめに:ロボット選定を急ぐほどPoCの目的は曖昧になる
生成AIの活用がデジタル領域から現場へ広がる中、ロボットや設備が現実世界を認識し、判断し、行動する「Physical AI」への関心が高まっています。特に製造現場では、人手不足や技能継承への対応に加え、これまで人が担ってきた業務をヒューマノイドロボットで代替できないかという検討が進み始めています。
一方で、導入検討の初期段階では「どのロボットを選ぶべきか」「どのGPUを採用すべきか」といった実装面の議論が先行しがちです。しかし、目的が曖昧なまま手段を決めると、PoCそのものは完了しても、後になって「何のためのPoCだったのか」「何を判断するための検証だったのか」が不明確になり、投資判断につなげにくくなります。Physical AIの導入を成功させるためには、ロボット選定の前に、対象業務、利用するデータ、検証結果の評価基準、運用条件を事前に整理し、PoCの目的と成功条件を明確にしておくことが重要です。
本記事では、製造現場で既存作業のヒューマノイドロボット化を検討する管理者やDX推進責任者に向けて、導入前に確認すべき4つの検討ポイントを整理するとともに、実装基盤の考え方と導入前チェックリストを紹介します。
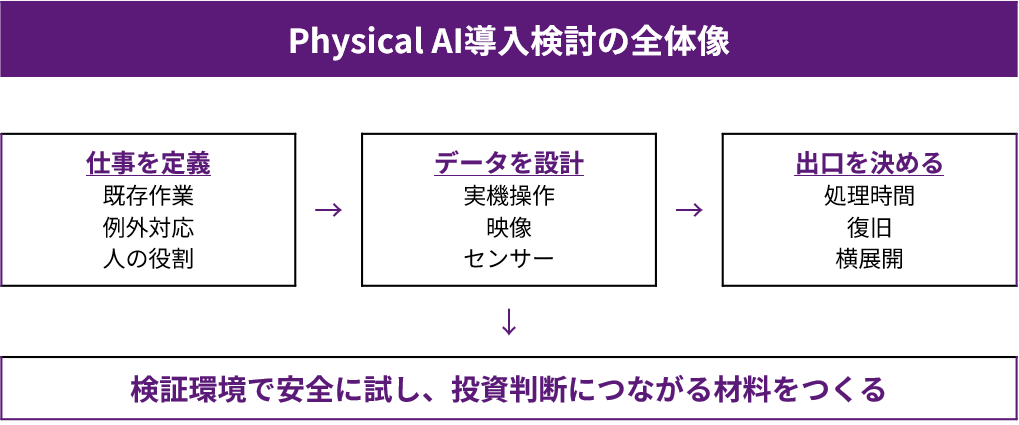
検討ポイント1:対象を「ロボット」ではなく「仕事」で定義する
「ヒューマノイドロボットを導入したい」という言葉だけでは、検証範囲を定めることはできません。製造現場では、部品の取り出し、治具へのセット、検査前後の搬送、工具や部材の受け渡し、作業手順の確認など、人が自然にこなしている作業ほど、多くの判断や例外対応が含まれています。
そのため、まずは現場の仕事を「認識」「判断」「移動」「把持」「配置」「確認」「記録」といった単位に分解することが重要です。そのうえで、どの工程をヒューマノイドロボットに任せ、どの工程を人が担うのかを明確に定義します。
確認すべき問い
・ 対象となる工程は何か
・ 誰の、どのような負荷を軽減したいのか
・ 正常時だけでなく、例外発生時はどのように対応するのか
・ 成果は時間、品質、安全性、稼働率など、何を基準に評価するのか
検討ポイント2:AIモデルより先に、データの取り方を決める
Physical AIでは、現場固有の対象物、照明、動線、作業ばらつき、センサー条件が結果に影響します。そのため「どのモデルを使うか」だけでなく、「どのデータを、どの頻度で、誰が取得し、どのように評価へ戻すか」を決める必要があります。また、実機データだけでは条件を十分に増やせない場合、シミュレーションや合成データを組み合わせ、学習と評価のサイクルを設計することが有効です。重要なのは、データを単発のPoC成果物で終わらせず、継続的な改善を支える資産として運用することです。どのデータが次の学習や検証に必要になるかを、PoC開始前の段階で整理しておくことが、本番化への近道になります。
検討ポイント3:PoCの出口を、開始前に決める
PoCの目的は「動いたことを確認する」ことではありません。本番導入へ進むべきか、条件を変えて再検証すべきか、それとも導入を見送るべきかを判断するための材料を得ることが本来の目的です。そのためには、PoC開始時点で評価指標、判定者、必要な記録、次の投資条件を合意しておくことで、技術検証を事業判断につなげやすくなります。
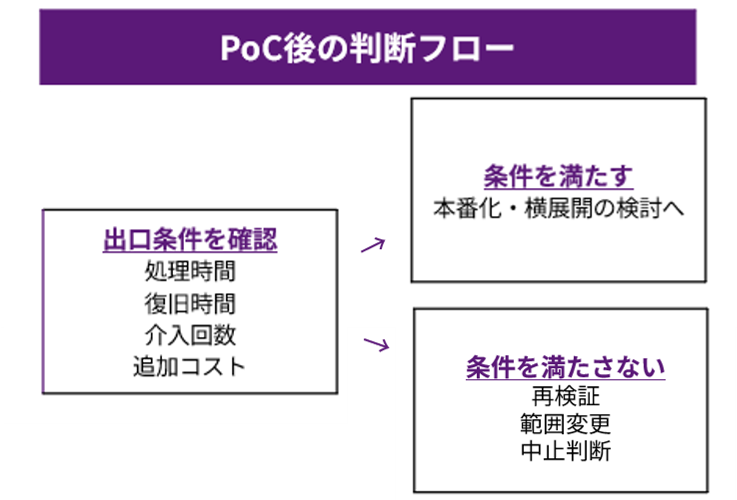
例えば、既存の作業をヒューマノイドロボットで代替するPoCであれば、処理時間が人手作業と比べてどの程度まで許容されるか、停止時にどれくらいの時間で復旧できるか、現場作業者がどの頻度で介入する必要があるか、複数ラインへ横展開する際に追加でどの程度の設備・学習・運用コストが発生するか、といった条件を事前に決めておくことが重要です。
重要なのは、出口条件を検証後に決めないことです。検証前に、「この条件を満たせば次の投資へ進む」「この条件では再検討する」「この制約が残るなら導入を見送る」といった判断基準を定めておくことで、関係者間の期待値を揃えられます。これにより、検証後の報告が感想ではなく、次の意思決定に変わります。
PoCの出口条件の例
- ・ 処理時間が事前に定めた目標範囲に収まること
- ・ 停止時に現場で復旧できること
- ・ 人の介入回数が許容範囲に収まること
- ・ 対象物や作業条件が変更された際の再学習・再設定に必要なコストが見積もれること
- ・ 複数ラインへ横展開する際の追加コストと運用体制を説明できること
検討ポイント4:現場に持ち込む前に「安全に失敗できる環境」を作る
実機を生産現場へ直接持ち込むと、安全対策、停止調整、設備干渉、情報管理などの制約が一度に発生します。そこで、現場条件を模した検証環境を用意し、動作だけでなく、精度、速度、安定性、例外処理、安全性、復旧方法を確認します。
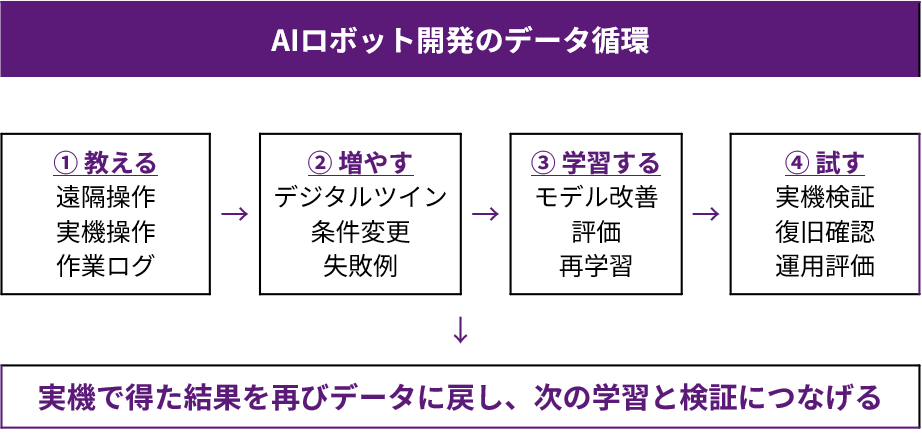
シミュレーションは実機を不要にするものではありません。危険条件や多数のバリエーションを仮想空間で試し、実機で確認し、結果を再び学習・評価へ戻すための手段です。この仮想検証と実機検証の往復を前提にすることで、
導入リスクを抑えながら改善スピードを高めることができます。
マクニカが提供する検証環境
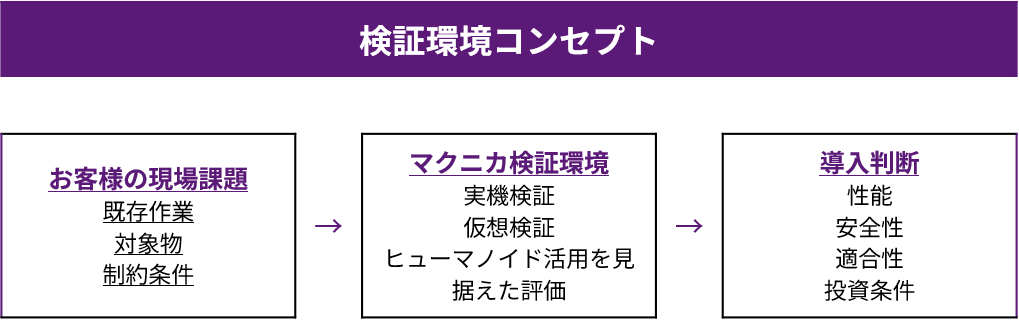
現場へ持ち込む前に、対象作業、センサー条件、例外時の動き、安全上の確認点を再現し、PoCのイメージを具体化します。ここで得た結果を、現場検証や投資判断の材料へつなげます。
マクニカでは、Physical AI向け検証環境の整備を進めており、製造現場の作業を想定した実機検証や、ヒューマノイドロボット活用を見据えた検証テーマの具体化に取り組んでいます。導入前に性能、安全性、適合性を確認し、設備を自前で用意する前にPoCの見通しを立てられる場としても活用いただくことを目指しています。
学習・シミュレーション・実機をつなぐ実装基盤
Physical AIでは、AIモデルを学習・改善する計算基盤、仮想環境で検証するシミュレーション環境、現場で推論・制御を行うエッジ基盤を連携させる必要があります。学習、仮想検証、実機実装を別々に考えるのではなく、実機で得た結果を再び学習と評価へ戻す流れとして設計することが重要です。
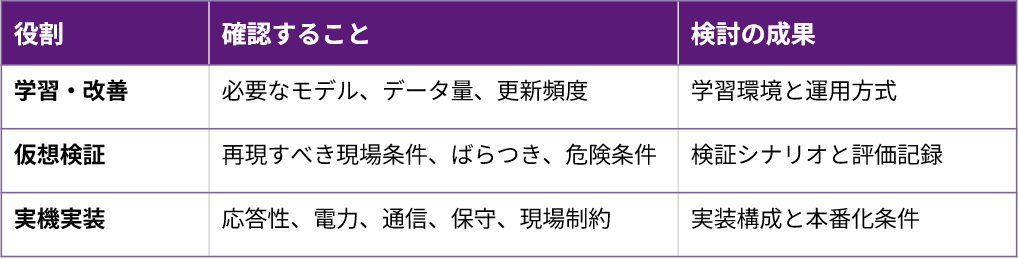
NVIDIA Omniverse™ 、NVIDIA Isaac Sim™ 、NVIDIA Isaac™ ROS 、NVIDIA Jetson™ などの製品群も、学習、仮想検証、実機実装のそれぞれの役割に応じて整理しながら検討します。
また、まずは仕様や技術要素を整理し、実際に手を動かしながら開発環境や検証手順を把握したい場合には、マクニカとジーデップ・アドバンスが提供するAIロボット開発支援パッケージ「ROBODEV」も選択肢の一つです。ROBODEVは、動作検証済みのGPUワークステーションに、NVIDIA Omniverse、NVIDIA Isaac Sim、NVIDIA Isaac ROS、などを容易にセットアップできる開発環境と、導入後のハンズオンサポートを組み合わせたソリューションです。
ロボット開発では、環境構築を始める前に検証条件を整理することが重要です。具体的には、シミュレーションで再現する対象、使用するセンサーやデータ、ROS 2やIsaac ROSの利用範囲などを明確にします。
ハンズオンでは、座学で全体像を理解したうえで、Isaac Simの基本操作、簡易ロボット作成、Omniverse Replicatorによるデータセット作成、Isaac ROSとの連携、AIモデル作成などを段階的に体験できます。実際に環境へ触れながら検証を進めることで、自社の検証計画に必要な仕様、技術要素、体制を具体化しやすくなります。
まとめ:最初に整えるべきものは「判断材料」
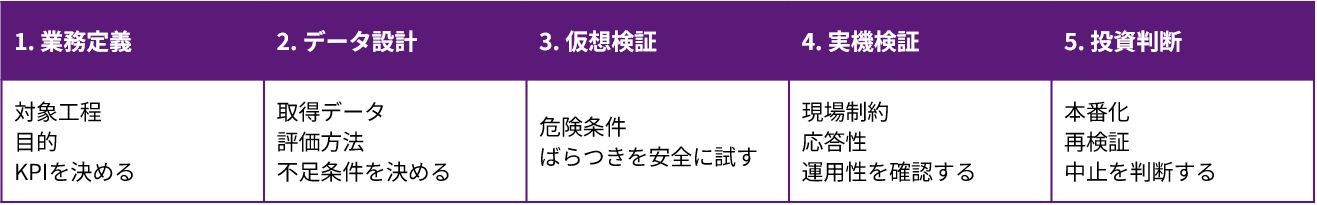
Physical AIは、ロボット単体の導入ではなく、現場データとAIモデルと機械を循環させる取組みです。だからこそ、最初の一歩は製品選定ではなく、対象業務と成功条件の定義です。次に、データ取得と仮想・実機検証の計画を作り、その結果から必要な計算基盤、シミュレーション環境、エッジ機器を選びます。
導入検討フロー:業務定義から投資判断まで
導入前チェックリスト:製造現場でヒューマノイド活用を検討する前に
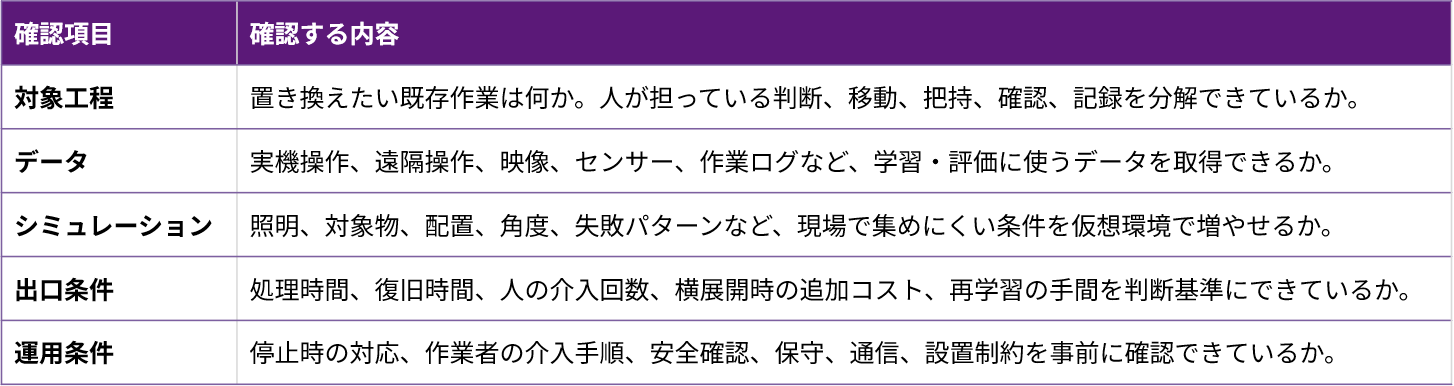
相談のタイミング:製品選定前に対象工程と検証計画を整理する
対象工程や成功条件、取得すべきデータ、検証方法が曖昧な場合は、製品選定の前段階で相談することが有効です。必要な計算資源や機器構成を決める前に、業務定義とデータ設計を整理することで、手戻りや過剰な構成を避けやすくなります。
マクニカは、NVIDIA製品の選定だけでなく、センサー、データ、シミュレーション、エッジ実装、実機検証をつなぐ観点で、導入前の整理や検証計画の立案を支援します。製造現場で既存作業をヒューマノイドロボットで代替する可能性を検討している段階から、対象工程、検証テーマ、評価指標の具体化についてご相談いただけます。
また、仕様や技術要素を整理しながら小さく試したい場合には、ROBODEVの販売とハンズオンを通じて、開発環境の立ち上げからNVIDIA Isaac関連技術の理解、シミュレーション環境の活用、AIロボット開発の初期検証までを支援します。
お問い合わせはこちら
自社の現場でPhysical AIやヒューマノイドロボットの活用を検討する際は、用途や検討段階に応じて、技術要素の確認、PoCのご相談、開発環境の立ち上げ支援などから始められます。ご検討状況に応じて、以下の支援をご活用ください。
◆ ROBODEVハンズオン:
NVIDIA Isaac Sim、Isaac ROS、NVIDIA Omniverseなどを実際に操作しながら、Physical AIやAIロボット開発に必要な技術要素や開発環境への理解を深められます。
詳細はこちら
◆ PoCのご相談:
対象工程の選定、データ設計、評価指標の設定など、本番導入を見据えたPoCの進め方についてご相談いただけます。
まずは以下のお問い合わせフォームよりご相談ください。
関連用語
本記事内で登場する製品名や技術用語については、以下の用語集ページで解説しています。あわせてご確認ください。